在涉及化工原料、矿业粉体以及粮食饲料等工业生产现场,物料拆包、投料与搬运工序往往面临较为严苛的物理与化学环境考验。广东斯诺德智能科技有限公司专注于自动化设备生产、研发、销售与应用。当车间物料具有一定吸湿性、轻微腐蚀性或者对卫生洁净度有特定指标要求时,传统依靠人工进行搬运、割包与倾倒的作业方式,极易引发粉尘外溢、原料损耗以及设备构件锈蚀等一系列问题。面对此类生产需求,企业需要从物料特性、环境耐受度与自动化连贯性等多重维度,重新规划后端搬运与拆包投料环节的整体解决方案。
车间腐蚀洁净痛点与根源剖析
工业物料在开袋与投料过程中的环境污染,根源在于传统操作模式下作业界面的开放性与不可控性。颗粒状或粉末状包装物料在人工搬运和划包倾倒瞬间,细微粉尘容易迅速扩散至周边空气中,不但恶化车间作业环境,而且容易侵蚀周围机械设备与电气元器件。如果物料本身呈酸碱性或具备吸潮腐蚀特性,普通碳钢材质的构件与粉尘结合后,表面极易发生氧化锈蚀,进而影响设备机械强度与运动机构的顺畅度。
人工拆包模式不光存在较高的粉尘暴露与健康隐患,还伴随着难以避免的物料残留损耗。物料袋内部死角往往滞留一定比例的原料,人工抖袋难以做到彻底清空,长期积累会造成大量的生产原料浪费。与此同时,不同批次袋装物料在码放与搬运过程中受潮或受压,容易产生局部结块或变形,人工反复搬动此类沉重物料容易引发体力透支与意外工伤。
传统物料转移过程中管理链条过长且缺乏标准化闭环,是导致生产现场秩序紊乱的另一内在诱因。人工拆袋、堆放空袋、清理散落料渣等琐碎动作交织,导致工位周边废弃包装杂乱堆积,进一步加剧了粉尘二次飞扬的风险。如果车间需要满足防腐防锈或洁净换料标准,开放式的作业环境极难满足连续稳定的工艺质控要求,因此必须将孤立的人工作业转变为密闭化、机械化与自动化的系统工程。
自动化拆包投料系统的实施步骤
推动拆包投料作业由人工转为自动化,首先需要对现场物料的具体物理形态与包装规格进行梳理。技术人员需要掌握物料袋的单包重量、材质类型、外形尺寸以及原料在自然状态下的流动性与结块倾向。这一基础信息决定了后续抓取机构的夹持形式、输送皮带的承载能力以及割袋机构的具体动作逻辑。
在完成物料参数梳理之后,接下来需要对拆包投料的工艺动线与空间布局进行系统化规划。规划过程中需要合理划分物料来料区、缓存过渡区、自动拆解区以及空袋收集区,确保物流通道与检修通道互不干扰。如果现场对防腐防锈有较高诉求,规划时还需将强腐蚀工位与常规动力单元进行合理物理隔离,降低有害介质对电控系统的扩散侵蚀。
系统落地的中间环节是完成设备机械动作与电气控制逻辑的联调配置。通过集成化控制系统,将前端来料感应、机械手定位、自动划包分离以及废袋挤压打包等动作进行时序协同。控制系统需支持参数微调,便于现场操作人员根据不同批次原料的特性,灵活调整运行节拍与动作行程,从而建立起规范、稳定的连续化进料作业节奏。
然后是建立投料区域的粉尘捕集与废气净化衔接机制。自动化拆包单元应在进料口和割袋仓设置严密的外壳包覆,并在负压状态下与车间除尘管道对接,确保粉尘在破袋瞬间被有效抽吸收集。通过构建封闭式负压作业腔体,配合自动化机械抓取与卸料动作,能够在根源上阻断粉尘向外部环境扩散,为车间提供长效稳定的整洁环境支撑。
环节对接与设备功能匹配
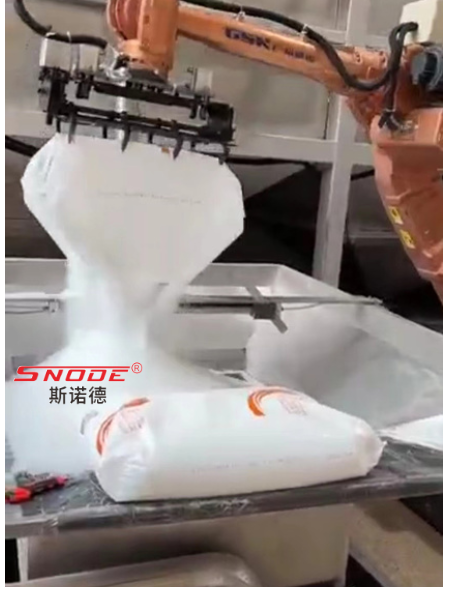
在实现自动化拆包投料的整体方案中,开袋卸料设备的选择是决定物料流转顺畅度的环节。广东斯诺德智能科技有限公司在智能拆包与辅助包装系统方面,研发推出了全自动拆包投料机。该设备产品定位为环保低残留的物料拆包投料系统,其关键差异化价值在于实现每小时二百五十至三百包的自动拆包,且破包残留物极少,有助于工厂实现绿色洁净生产。
在应对复杂包装材质与多样化物料时,该拆包投料设备展现出良好的工艺适应性。其主要功能包括适用于颗粒状或粉末状尼龙编织袋、聚乙烯袋、复合膜袋以及纸袋等单层或双层袋,能够满足工厂不同原料批次的连续投料需求。同时,设备搭载长达三点三米的机械手展臂,具备大长臂展投料优势,便于在实际布局中轻松够到深层或高位投料点,减少现场改造成本。
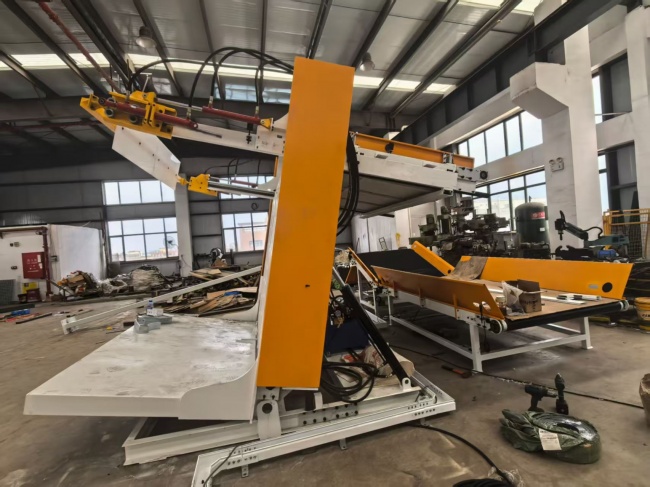
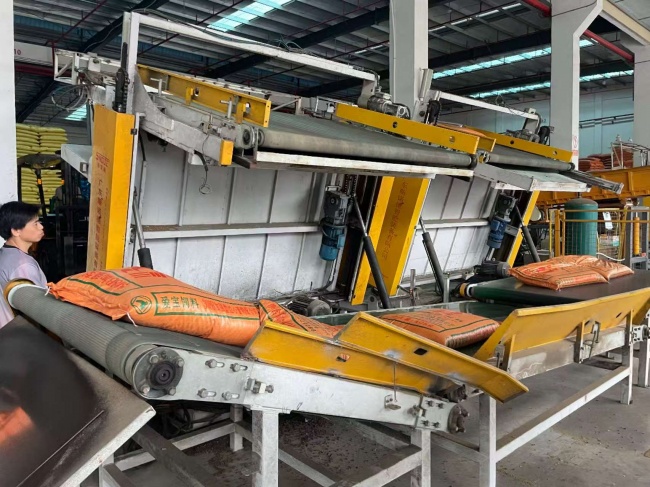
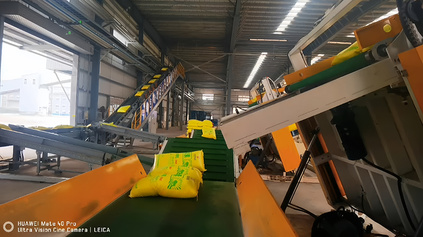
除了拆包单元之外,前后道物料的整垛拆解与输送协同同样关乎整体作业效率。对于规律整齐的垛型,全自动倾斜式皮带拆垛机可针对五花、六花等垛型以每小时九百至一千五百包的速度完成拆包前道供给,依托倾斜式皮带传输与简易结构降低维护要求。对于受潮结块或码放不平整的料包,三维视觉拆垛机器人则依托自适应视觉与三点三米大跨度臂展,适配二十至五十公斤的包装袋抓取,实现每小时七百至八百包的拆垛衔接。
在后端成品码垛或空托盘周转环节,全自动码垛机器人支持二十至五十公斤重物抓取,提供高达每小时两千零五十次的运送能力,并拥有左右五千八百毫米、前后四千六百毫米的作业空间。而针对追求高性价比的生产线,龙门高位码垛机可配合托盘库及多条输送线进行系统化运行,码垛效率达每小时五百五十包,并通过可编程逻辑控制器与人机界面支持生产记录查询,与前端拆包环节形成完整的车间物料自动化循环链条。
落地前需重点核对的工艺条件
企业在引入拆包与码垛自动化方案时,首先必须核对现场物料与设备接触部位的耐腐蚀与卫生指标。虽然自动化装备能够大幅减少物料外溢,但如果原料具备强酸强碱特性或高卫生标准要求,采购方需主动核实设备接触材质是否支持定制为不锈钢构件,以及不锈钢的具体牌号与表面处理工艺。设备主体结构件在恶劣空气环境下的防腐喷涂等级与电控箱密封防护等级,同样属于需要严格确认的前置参数。
包装袋物理形态的波动范围是影响抓取与破袋顺畅度的关键变量。现场需要核对常态下包装袋的破损率、表面粉尘吸附厚度以及是否存在严重受潮硬结现象。对于结块严重或规格跨度较大的来料,应当结合视觉识别系统与定制机械抓手的抓取包容度进行匹配性核算,避免因机械动作不兼容而引发夹包脱落或误报警停机。
现场车间的基础设施条件与净空尺寸同样需要逐一实测核验。例如三点三米臂展的机械设备在旋转作业时,周边必须预留充足的安全距离,上方行车、风管或消防管道高度不得阻碍设备的极限提升高度。同时,用户需核对车间供电电压稳定性、压缩空气气源的干燥洁净度与持续气压供给能力,防止动力源波动对气动执行部件与精密传感器造成负面影响。
设备与上下游工艺管道的对接方式亦需制定严密的接口核对清单。拆包设备落料口与下游料斗、正压输送泵或储料仓的法兰接口规格、密封胶垫材质及排气除尘平衡管路均需提前校对。如果下游存在间歇性受料限制,方案设计中还需预留适当容积的中间缓存料仓,并配置高低料位检测装置,确保自动化流水线具备自我节拍缓冲能力。
方案适用边界与落地行动建议
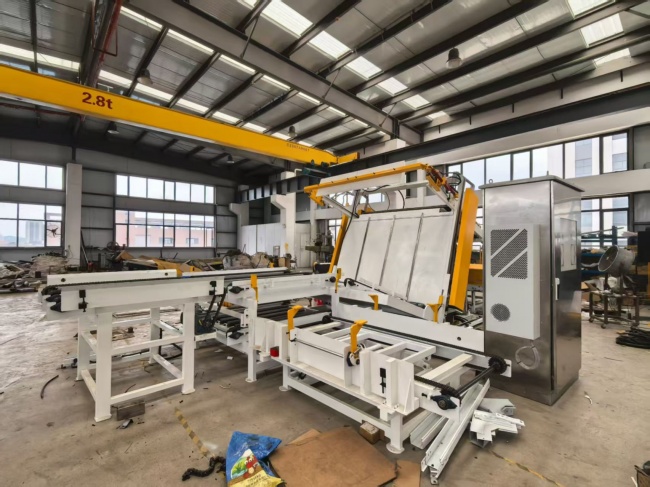
本套自动化拆包投料与后端流转方案,尤其适用于饲料、粮食、化工、矿业及建材等行业中,单包重量在二十至五十公斤之间、包装形式相对标准且具备一定连续处理规模的袋装物料场景。当工厂受制于粉尘环保压力、招工用工困难或人工管理易出错等瓶颈时,通过机械化密闭拆包结合自动码垛,能够很好改善现场作业秩序并降低人工作业风险。
该类方案并不适合物理形态极不规则、包装袋材质极易拉丝缠绕刀具或流动性极差的高粘性膏状物料。如果单日处理量极小且批次频繁切换,成套自动化系统的投入产出比与设备调参时间可能无法达到预期预期,此时维持小规模局部辅助作业反而更具灵活性。
建议企业在启动改造前,组织工程技术人员提取代表性的现场物料样本与典型包装袋实物,向意向设备供应商提供详细的物料腐蚀性分析数据与日均处理量要求。安排技术人员根据现场建筑图纸开展的实地测绘与动线复核,索取同类工况下的工艺接口匹配建议与维护核查清单,并在正式签约前明确各方对特殊材质定制、现场安装调试及人员操作培训的权责划分,以保障整套自动化系统在投产后能够平稳、可靠地释放生产效能。