一道焊缝焊得好不好,看鱼鳞纹就知道。但一条产线好不好用,看的不是机器人焊得多漂亮,而是换一种工件,它要多久才能重新干活。
在无锡,砺成智能做的就是这件事:让焊接机器人不用人一遍遍教,自己看懂工件,找到焊缝,把活干完。
这家 2018 年成立的公司,厂房 4000 多平方米,研发和工艺团队 30 多人,手里有 30 多项授权专利。设备卖到了风机、船舶、工程机械、储能这些行业,客户超过 300 家。
01 设备买回来了,却在等编程
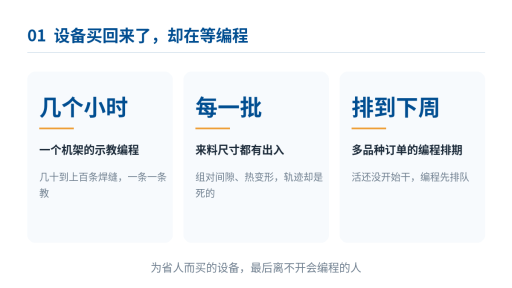
很多工厂上焊接机器人,头个月都很有干劲。真正的问题,出现在次换型。
一个设备机架,几十条到上百条焊缝,位置、角度、长度各不相同。要让机器人焊完,得有人拿着示教器,一个点一个点地教,一条缝一条缝地走。熟手做下来,几个小时起步。
更麻烦的是,示教出来的轨迹是死的,工件却是活的。
组对有间隙,焊接会变形,来料尺寸每一批都有出入。机器人认的是上次那个位置,工件稍微偏一点,焊缝就跟着偏。于是反复调整、反复试焊——原本为省人而买的设备,离不开会编程的人。
碰上多品种、小批量的订单,情况更尴尬:活还没开始干,编程已经排到了下周。
02 不教轨迹,让它看懂工件
砺成的做法,是把”教”这一步从流程里拿掉。
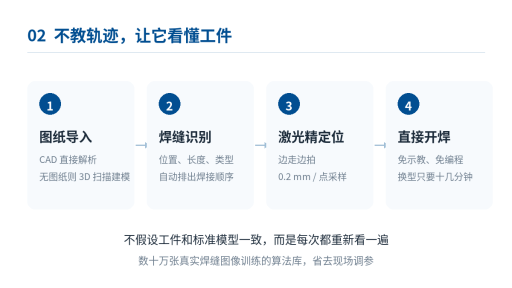
有图纸的,CAD 图纸直接导入。系统自动识别焊缝的位置、长度、类型,排出焊接顺序,生成轨迹,不需要人再画一遍。
没图纸的,3D 相机先把工件扫一遍,逆向建模,照样能把焊缝找出来。
找到大概位置还不够。真正开始之前,激光视觉会把焊缝再扫一次——砺成用的是边走边拍的动态引导,采样密度做到 0.2 毫米一个点。焊缝的起止点、间隙、错边量,都在这一次扫描里量清楚。
这也是它能适应来料偏差的原因:不假设工件和标准模型一致,而是每次都重新看一遍。
至于油污、反光这些车间里的常态,砺成用数十万张真实焊缝图像训练了算法库。传统视觉需要现场调参的那一步,在这里省掉了。
03 落到车间,是几件具体的事
技术说得再多,到后面都要落到工件上。
风机蜗壳的外圈是一条阿基米德螺旋线,非标曲线,人工焊考验手感。砺成的设备不需要装夹定位,肉眼对中就能开机,机器人跟着激光视觉走完整条曲线。
协作机器人可以实现多台机器人分区同时施焊,配合对称焊和分段跳焊,把变形控制在 ±5 毫米以内。
船舱门、人防门这类大件,工作台上一次可以摆 2 到 6 扇,龙门依次焊完,中间不用人干预。
还有一些数字不那么起眼,却每天都在省钱:换型时间从几小时压到十几分钟,普通操作工培训一两天就能上岗,焊完的焊缝均匀饱满,不用再安排人打磨。
焊工难招,已经是行业共识。但比缺人更难解决的,是老师傅退休之后,那一身手上功夫没地方留。
把图纸、轨迹、工艺参数和焊缝图像存进系统,让每一次焊接都有据可查,或许是另一种传承方式。
砺成智能,免示教智能焊接。


